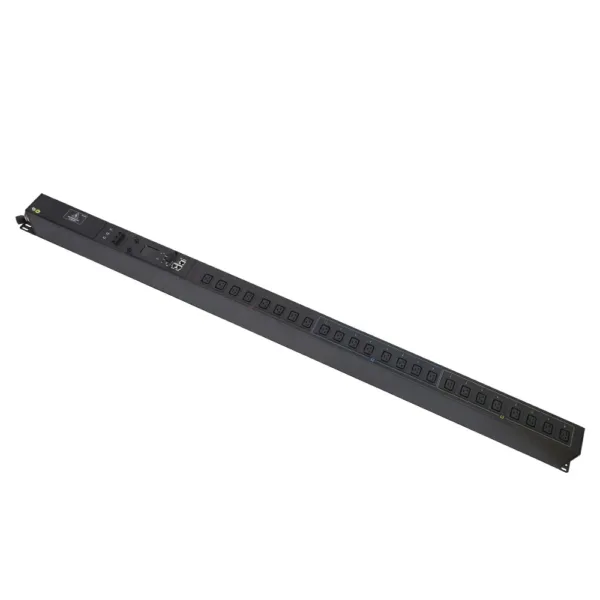
PDUとは何ですか?また、どのように機能しますか?
配電ユニット(PDU)は、現代のデータセンター、サーバー室、産業施設のあらゆる部分を支える、縁の下の力持ちのような存在です。企業がPDUへの依存度を高めるにつれ、
+86 15867381241
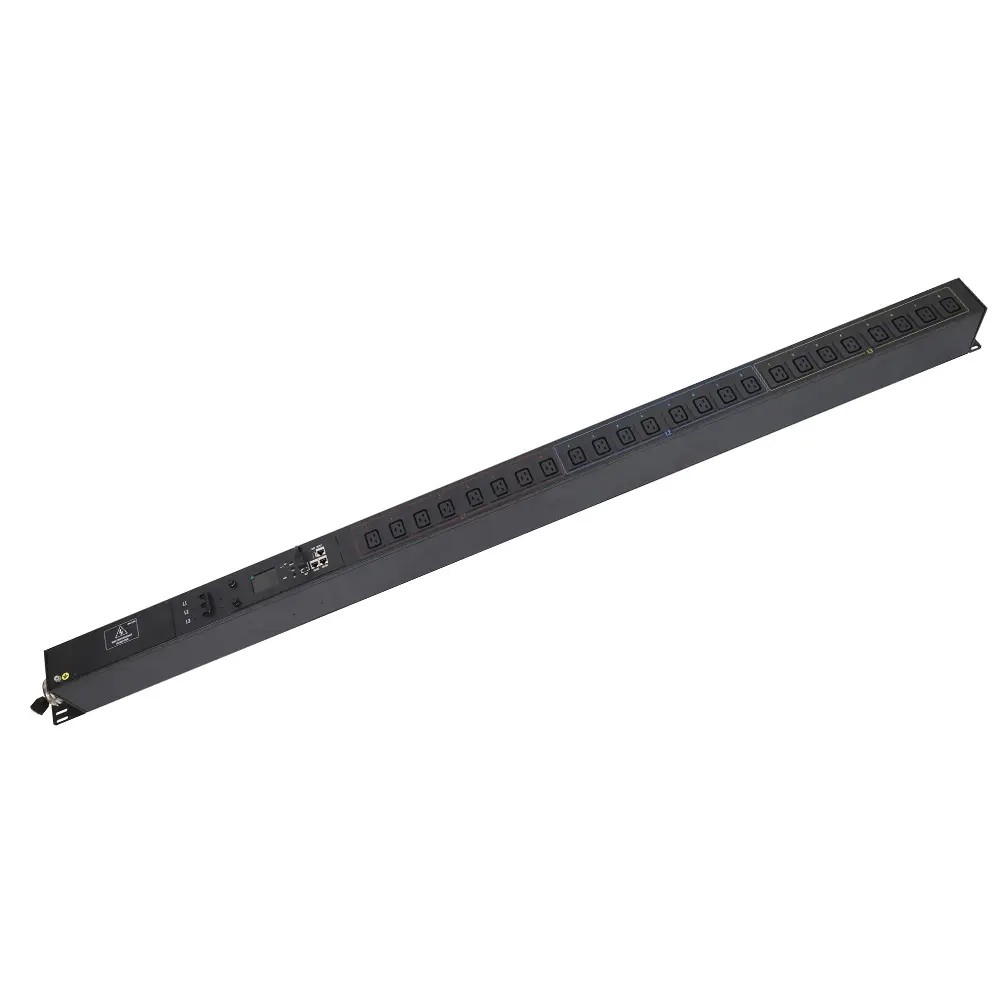
コンセントのシーケンス制御は、起動時の突入電流を時間的に分散させることで、ブレーカーのトリップを防ぎます。すべての機器が同時に電源オンになると、個々の電流ピークが合わさって大きな過負荷となり、ブレーカーの定格容量を超える可能性があります。
スイッチ付きPDUは、プログラム可能な電源投入シーケンスによってこの問題を解決します。すべてのコンセントを一度にオンにするのではなく、あらかじめ定義された順序で、グループ間に時間差を設けてオンにします。これにより、起動時の電力需要がより長い時間枠に分散され、総消費電力を安全な範囲内に抑えることができます。このガイドでは、起動時のトリップの根本原因、スイッチ付きPDUによるシーケンス制御の仕組み、およびその設定方法をステップバイステップで解説します。
ラックの電源投入時のトリップは、ほとんどの場合、容量の問題ではなく、タイミングの問題です。回路は定格負荷まで対応できますが、起動時のサージ電流の合計ピーク値がブレーカーの瞬時トリップ閾値を超えてしまうのです。
どの機器も、電源投入時に突入電流と呼ばれる短時間で大きな電流が流れます。
数十台の機器が1つの回路を共有し、すべてが同時に起動すると、それぞれの機器のピーク値が合わさって、ブレーカーを作動させるのに十分な大きさのサージ電流が発生する。
| メカニズム | デバイスごとの貢献度 | 複合システム効果 | それがなぜ転倒を引き起こすのか |
|---|---|---|---|
| 地絡漏電 | VFD/LEDドライバ/電源あたり約2mA | 20個のデバイス = 合計40mA | 30mAのGFCIトリップしきい値を超えました |
| 突入電流 | モーター/トランスの定格電流の6~8倍 | 同時始動によるサージは累積する | 磁気遮断器は、スパイクを短絡として解釈します。 |
段階的な通電によって、この計算は変わります。デバイスの起動間に200ミリ秒の遅延を設けることで、突入電流の直流成分が減衰し、ピークサージの合計値は、単一デバイスの定格値の2~3倍に低下します。一方、完全逐次起動(1つのデバイスが完全に通電されてから次のデバイスが起動する)では、ピークサージは1つのデバイスの定格値に等しくなります。
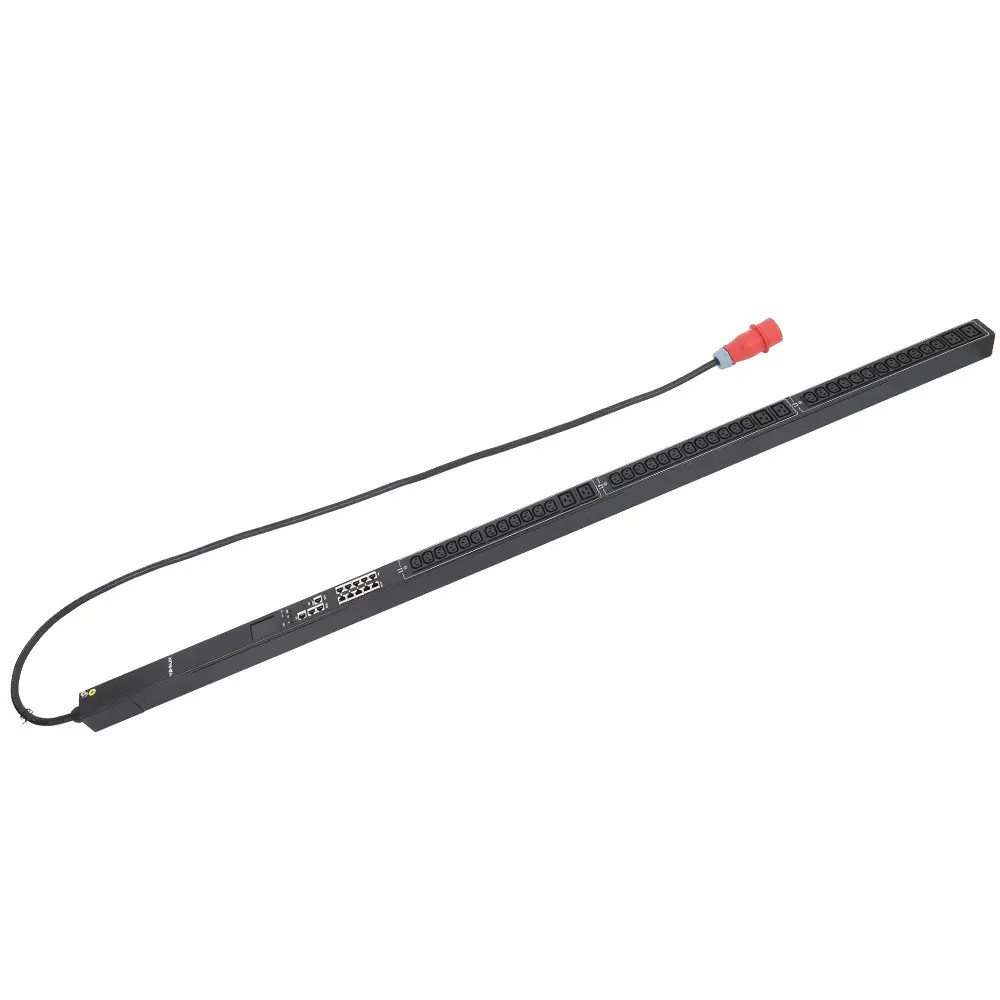
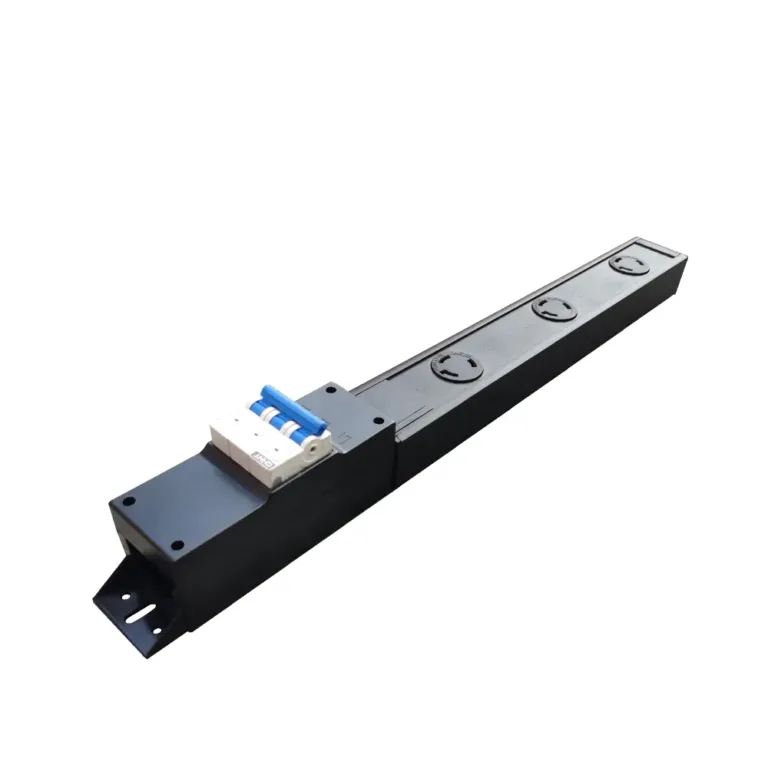
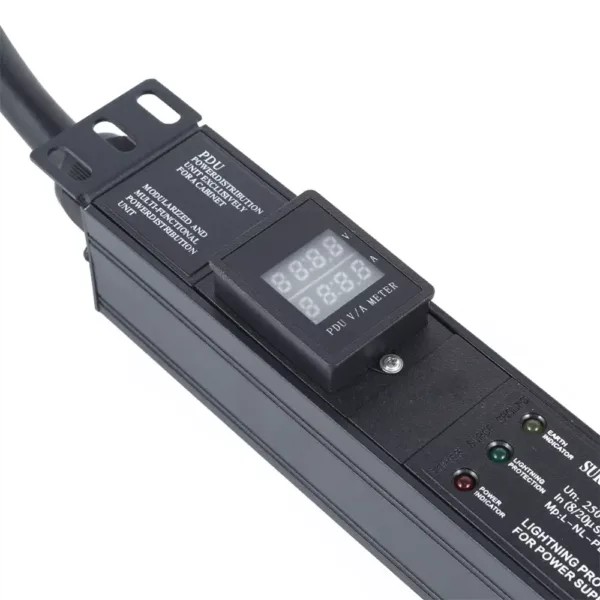
スイッチ式PDUは、電力分配ハードウェアとスマート制御回路を組み合わせたもので、マイクロコントローラ、電流検出回路、各コンセントのリレー、ネットワークインターフェースなどが含まれます。PDUメーカーはこれらのコンポーネントが連携して動作するように設計しており、ユーザーはWeb UI、SNMP、またはクラウドプラットフォームを介して設定を構成でき、コントローラは各コンセントを個別に制御できます。
これにより、手作業でエラーが発生しやすい起動手順が、再現性のある自動化された手順へと変わります。
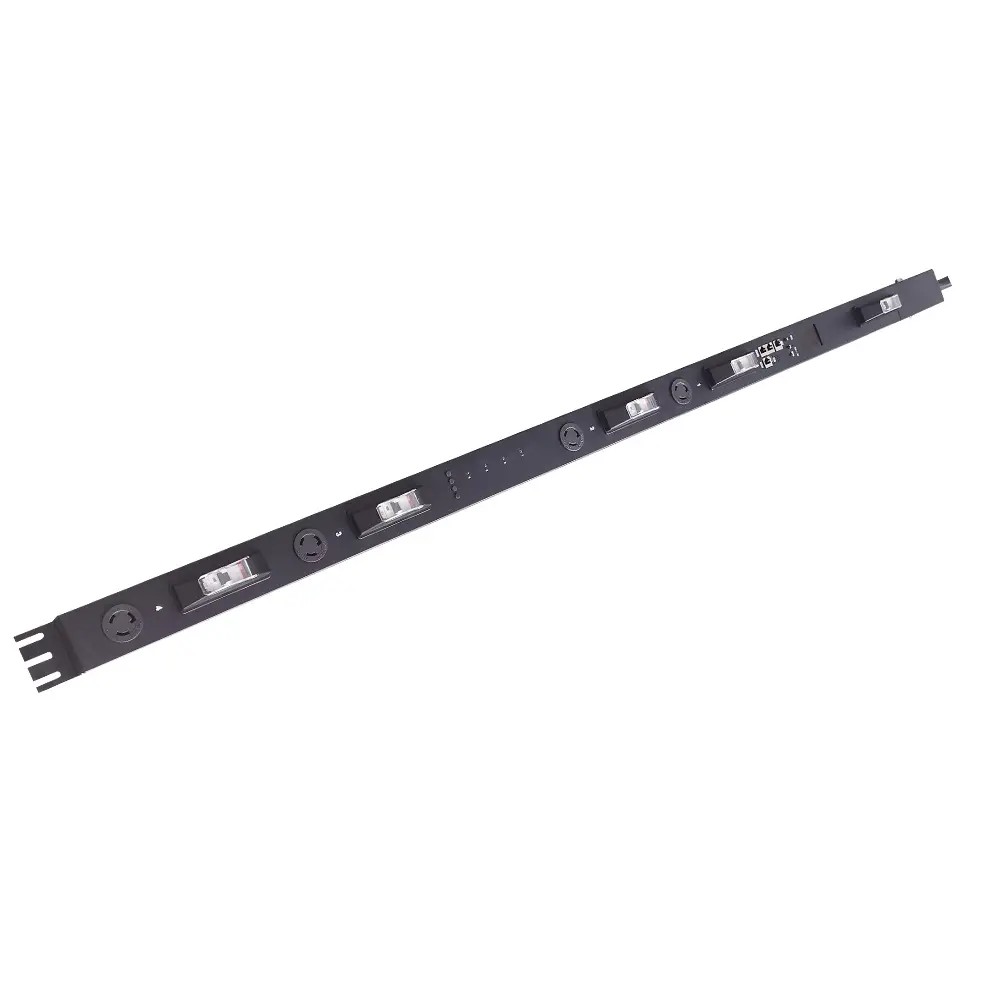
回路上のすべての機器について、銘板の定格値ではなく、実測した動作電流から始めましょう。さらに安全マージンを加算してください。
大型モーターや変圧器を使用する回路の場合、連続電流ではなく、まず起動時のサージ定格に基づいてサイズを決定してください。
遮断器の選定規則:8時間以上の連続負荷の場合、NEC(米国電気工事規程)に従って遮断器の定格を80%に低減してください。遮断容量が想定される短絡電流を10~20%の安全マージンで上回っていることを必ず確認してください。
2つの次元に沿って店舗をグループ化する:
標準ラック起動順序:
遅延時間は実際のデバイスの動作と一致させる必要があります。起動シーケンスにはオンディレイタイマーを使用し、次のグループが起動する前に各グループの突入電流処理が完了していることを確認してください。
どの機器も起動時に突入電流が短時間だけ増加します。モーターは通常の運転電流の6~8倍もの電流を消費することがあります。多くの機器が同時に起動すると、これらの突入電流が累積します。連続運転負荷が定格値の範囲内であっても、合計ピーク電流がブレーカーの制限値を超える可能性があります。
スイッチ付きPDUは、各コンセントを個別に制御します。オペレーターは起動順序とグループ間の時間遅延を設定することで、各デバイスの突入電流スパイクが完了するまで次のグループの電源が入らないようにします。これにより、総消費電力は常にブレーカーの制限値以下に抑えられます。
遅延時間は、接続機器の実際の起動動作と一致させる必要があります。目標は、各グループが次のグループを起動する前に、それぞれのグループがピーク突入電流を通過できるようにすることです。実際の起動電流を測定し、それに基づいてタイミングをテストおよび調整してください。
測定された運転負荷に対して25%のマージンを設けるのが標準的な基準値です。安定した低温環境で負荷が固定されている場合は20%、高温環境や1~2年以内に負荷増加が見込まれる場所では30%のマージンを使用してください。
ネットワークスイッチが最初に起動し、次にストレージアレイ、最後にアプリケーションサーバーが起動します。これにより、依存システムが電源投入前に上流のインフラストラクチャを準備できていることが保証され、起動ウィンドウ全体に突入電流が分散されます。